
一张图如何变成高保真 3D 模型:AI 方法、工具与引擎对比
比较单图生成、多视图重建、法线约束、Gaussian Splatting 与 Blender 混合流程,厘清 LLM 和 3D 引擎的作用,以及速度、还原度和可编辑性的取舍。
本文目录
最近,我想复刻《红色警戒 2》里的电厂和盟军建造厂。先生成高清参考,再让 AI 编程助手写 Blender Python,把建筑逐件搭出来,这条路让我觉得效率不高:既然已经有了图片,为什么还要把每根管子、每块屋顶重新描述一遍?
于是我去查现成应用、论文和制作案例。本文是截至 2026 年 9 月 6 日的资料研究,没有用这些服务对我的建筑图片做横向实验。下文的速度属于作者或厂商报告,配图也只是原创解释图。
我目前更愿意尝试的分工是:专用图生 3D 模型先出初稿,Blender 修正决定辨识度的构件,AI 编程助手负责调用工具和编写局部操作脚本。这是待检验的工程判断。它是否比从头脚本建模省事,要把重试和修模时间一起算进去。
先说清楚“高保真”要保住什么
对于同一张建筑图,我至少可以提出四种不同要求。
| 我想得到什么 | 应该怎样验收 |
|---|---|
| 从原来的角度看起来像 | 固定参考相机,比轮廓、比例、构件位置和颜色 |
| 可以围着建筑走一圈 | 检查侧面、背面、顶部及遮挡关系是否合理 |
| 可以拆掉烟囱、换材质、重新打光 | 实际选择和修改部件,检查几何与材质是否支持这些操作 |
| 尺寸和连接关系精确 | 用尺寸资料、更多实拍视角或原始 3D 数据验证 |
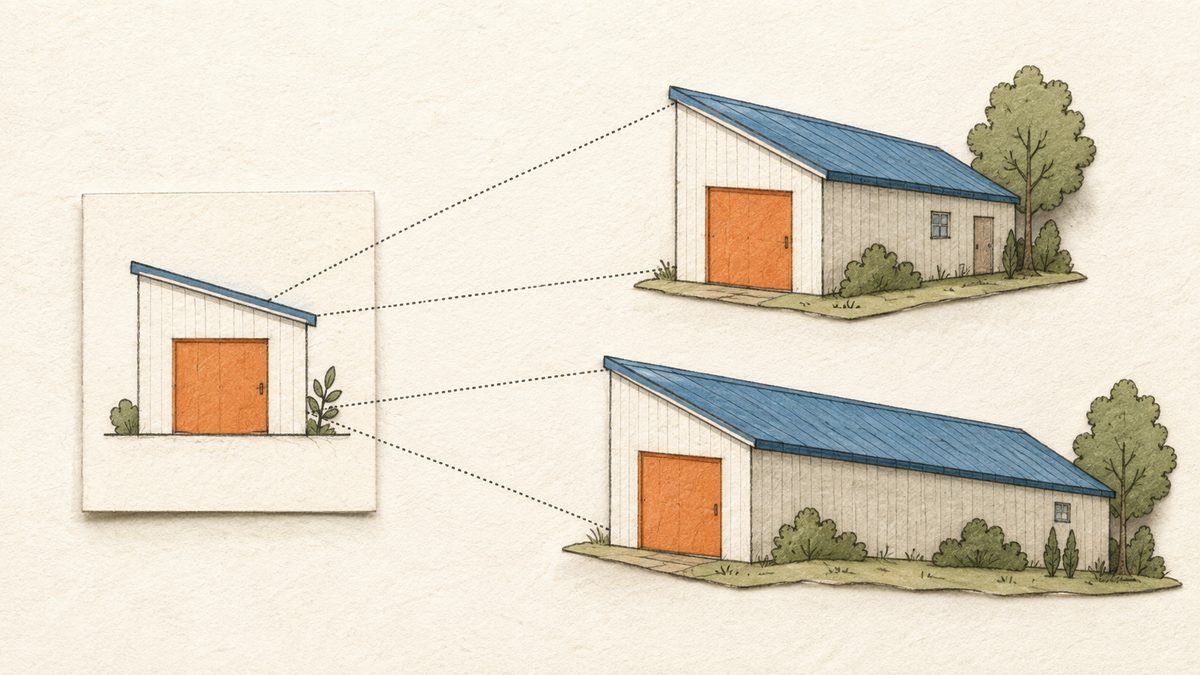
单张图片没有给出全部答案。屋顶后面有多深、被挡住的管道通向哪里,都可能有不止一种解释。Hi3DGen 论文也把光照、阴影和纹理带来的 RGB 歧义列为几何恢复的困难。因此,“背面看着合理”和“背面恢复正确”应当分开;只有前一项能在缺少额外资料时直接评价。
这里也需要澄清“LLM 从图生成模型”的说法。本文把看图分析、规划步骤、编写 Blender 脚本、调用生成接口的工作交给多模态 LLM;把输出三维形状的工作称为图生 3D。后者可以使用扩散、流匹配或专门的重建网络。例如 TRELLIS.2 的三维表示与生成流程,就不能仅因为受 AI 助手调用而统称为语言模型。Unity 官方的助手流程也明确区分了准备参考图、预处理与调用 3D 生成。
从一张图出发,有六种走法
下面按制作流程分类。它们不是互斥的算法家族:法线可以加入多视图流程,Gaussian 也可能只是生成网格前的中间表示。
| 路线 | 中间过程与交付物 | 适合尝试的目标 | 必须接受的边界 |
|---|---|---|---|
| 直接生成完整网格 | 图片进入专用生成模型,再解码或提取网格;可附材质 | 尽快得到可导入的物体初稿 | 完整不等于忠实,隐藏结构仍靠推断 |
| 生成一致多视图,再重建 | 先合成不同方向的图,再恢复三维 | 希望利用成熟的多视图生成与重建流程 | 合成视图可能彼此矛盾,也可能一致地猜错 |
| 用法线约束几何 | 预测表面朝向,以此辅助生成或融合 | 想保留棱边、凹凸等形状线索 | 错误法线也会误导几何 |
| 自动初稿+相机匹配+局部修模 | 保留可用体块,人工或脚本修改关键部件 | 对构件数量、间距、连接有明确要求 | 修模成本需要实测,不能只看生成耗时 |
| 深度、投影贴图或单图 Gaussian | 有限深度的表面、投影外观或 splat 表示 | 固定镜头、轻微视差、附近视角展示 | 不自动得到完整、可拆件的常规网格 |
| 真实多照片摄影测量 | 从实际拍摄的不同视角求对应关系和几何 | 能接触到实物并补拍 | 输入已经超出单图任务,不能套到仅有概念图的情形 |
表中的前三条可以从 TRELLIS.2、Wonder3D 与 Hi3DGen 看到具体实现;后面三条分别可参考 KeenTools 的制作示例、Blender UV Project/SHARP 和 RealityScan。适用目标是我的选型建议。
多视图和法线,分别补了什么
Wonder3D 原版联合生成不同方向的彩色图和法线图,再用法线融合重建网格。它公开说明了六视图、256×256 分辨率和正交相机假设。这些限制属于原版,不能不加版本地套到后续工作。对开发者更有用的启发是:重建前要让各方向的图共同描述同一个物体。
InstantMesh采用多视图扩散模型与稀疏视图重建模型组合;Unique3D则结合多视图、法线、逐级提高分辨率和 ISOMER 网格重建。这些较早工作的价值在于说明流程如何组织,本文不把它们当成 2026 年的保真度冠军。
Hi3DGen 更强调从 RGB 到法线,再到几何的桥接。法线表达表面朝向,让模型有机会把颜色变化与形状线索分开处理。作者的消融显示,法线桥接和训练中的法线正则有帮助;错误或过平滑的法线也会使结果变差。这说明值得检查中间法线,不能假设“多加一张法线图”必然改善任何生成器。
由同一张图合成的背面图,仍然是模型的预测。即使把它们交给一个叫“多视图重建”的模块,也没有增加独立的真实观测。若能补拍实物,才进入了另一种证据条件。
只想让画面有立体感,可以少做一些几何
对于只需轻微转动镜头的展示,完整物体网格未必是必需品。Apple SHARP从单张照片预测 3D Gaussian 表示,项目强调的是附近视角的高质量合成。它适合作为这类需求的候选,但 splat 文件本身不承诺烟囱、屋顶等语义部件的网格编辑能力。官方代码还区分了支持 CPU/CUDA/MPS 的预测,与需要 CUDA 的轨迹视频渲染。
如果采用深度驱动的表面或把原图投到粗几何上,我会预先限定镜头活动范围,并逐个检查新暴露的区域。Blender 的 UV Project 可以按透视或正交相机投影,但投影只是赋予表面外观,不会凭空补出背面的构件。手册还提醒,低面数几何上的透视投影可能产生插值伪影。若还要重新打光,应另行检查材质,避免把原图里的阴影当成表面颜色。
反过来,也不要认为 Gaussian 路线都只能输出 splat。DreamGaussian 的流程包括 Gaussian 优化、网格提取和 UV 空间纹理细化。选型时应该查看最终交付物,而不只看方法名字。
现成工具与开放模型怎么选
下面列的是可继续比较的入口。产品参数表示接口或项目声明了什么能力,不能证明它能忠实还原某一张建筑图。
| 工具/模型 | 已核实的能力或入口 | 对这次建筑复刻的意义 |
|---|---|---|
| Meshy 7 | Image to 3D API 可明确指定 meshy-7;纹理与 PBR 有单独开关。来源:官方 API | 适合列入云服务候选;记录确切模式,避免只写 latest |
| Tripo H3.1 | 文档列出 v3.1-20260211,支持单图/多视图,输出 Mesh+PBR,最多 200 万面。来源:官方模型页 | 可比较几何、贴图和拓扑选项,但高面数不能替代结构检查 |
| TRELLIS.2 | 4B 模型,以 O-Voxel 表示处理几何和 PBR 属性,提供代码、权重及 GLB 导出示例。来源:项目 README | 适合需要固定代码和权重的实验;先确认机器能运行 |
| Hunyuan3D 2.1 | 公开形状与 PBR 纹理生成流程;README 列出形状 10 GB、纹理 21 GB、组合 29 GB 的显存需求。来源:2.1 项目 | 开放版本便于记录环境;不能把 2.1 的结果写成在线服务新版本的表现 |
| Hi3DGen | 重点是法线辅助的几何生成。来源:作者论文 | 可作为几何路线候选;不能凭名字把它与 Hitem3D 或 Hi3D 商业版本视为同一模型 |
| Rodin Gen-2.5 | 专用文档支持 1–5 图及 Raw/Quad 网格选项,要求显式发送 Gen-2.5 tier。来源:官方文档 | 有可记录的输入与输出控制;省略 tier 会回退到 Gen-1/1.5,应避免误测版本 |
| Hitem3D 2.0 | 团队论文将生成多视图与原生 3D 纹理结合,处理覆盖、跨视图一致性和几何贴合。来源:2026 年 4 月论文 | 可列入纹理流程研究;论文版本不能自动等同于网站当前服务,团队实验也不算独立评测 |
速度同样需要附上条件。Tripo 模型页标称无贴图约 40 秒、带贴图约 120 秒;页面没有给出供本文复现的统一硬件测试环境。TRELLIS.2 README报告在 H100 上,512³、1024³、1536³ 对应约 3、17、60 秒,官方代码目前仅在 Linux 上测试,要求 NVIDIA 显存至少 24 GB。这些是三维表示分辨率,不是贴图像素,也不是 Mac 上的通用耗时。README 声明模型和代码采用 MIT 许可,部分依赖另有条款。
若输入是一整个杂乱场景,还可以研究 SAM 3D Objects:它从带掩码的对象生成形状、纹理、姿态与布局,重点包括遮挡和杂乱的自然图像。这里的“对象与布局”能力值得关注,却不能据此认定工业建筑的管道连接会恢复正确。
比榜单更有用的是:它到底怎么测
我会把证据分成三类来看。
厂商自测可以揭示问题,但有选样和指标设计偏差。 Meshy 在 2026 年 8 月 12 日发布的报告,用有真值的 3D 模型和已知相机制作输入,比较整体比例、空间分布和表面细节。分数是生成几何与参考几何的测量结果,不能读成“用户图片相似度百分比”。该页面称完整基准将另行公开;本文没有据此核实到可独立复跑的完整基准包。
报告中对失败的描述尤其值得建筑复刻者留意:细结构会粘连,重复楼层的间距和窗格排列会漂移。据此,我会优先检查细管、镂空、重复构件的数量与连接,而不是先看贴图有多清晰。这是从失败类型作出的工程推断,不代表报告测试过我的建筑。
原作者论文实验能说明方法贡献,但不等于跨年代总排名。 Hi3DGen 的用户研究从 300×6 个结果中抽样,请 50 名普通用户与 10 名专业艺术家分别评价;对照包含 Hunyuan3D-2.0、Tripo-2.5 和 TRELLIS。不可见部分评的是合理性与风格一致性。作者也承认仍有细节与输入不一致,把重建级生成列为后续目标。因此,它支持法线路线值得研究,不能证明它胜过本文所有新版本。
独立领域研究也有适用范围。 2026 年 1 月发表于《Plant Methods》的植物研究比较六种方法,以 10 株 Bean 做定量评价,mint 和 kale 用于补充定性观察。在这个实验里,Hunyuan3D 2.0 的 Chamfer Distance 和 F-score 较好,Direct3D 的 LPIPS 较好。研究使用不同在线平台,部分方法的输入另做去背景处理;这不是统一硬件测速,也不足以外推建筑或 2026 年新模型的优劣。
这三类证据共同支持把几何与外观分开验收。面数增加,只表示有更多面;四边形输出,只描述拓扑形式。“能把这根管子单独选出来,改粗一点而不影响屋顶”仍然要实际操作才能确认。
Blender、Unity、Unreal、Three.js 分别做哪一段
这四个平台不宜与图生 3D 模型放在同一张保真度榜单上。我的分工建议如下,平台能力依据列在各行。
| 平台 | 可以承担的工作与学习入口 | 需要注意的限制 |
|---|---|---|
| Blender | 整理初稿、调参考相机、修改关键构件、检查材质。KeenTools 的 GeoTracker/Blender 示例提供 ComfyUI、SAM 3D 模型生成相关项目;UV Project 手册可学习相机投影 | 制作与跟踪示例不等于结构精度测试;投影也不负责完整几何恢复 |
| Unity | 官方在 2026 年 5 月的AI beta 介绍中已提供编辑器内图生 3D,生成静态 mesh prefab;可直接放入场景做原型 | 官方定位包括简单、单部件道具和占位资产,不能据此期待复杂建筑精确复刻 |
| Unreal Engine | 用来导入资产、布置场景,并检查材质、碰撞和 LOD;FBX 静态网格文档给出制作与导入约定。若有实物多照片,可另学 RealityScan 样例和 CLI | 网格可导入,不代表比例、部件或碰撞已经正确;RealityScan 是独立的摄影测量流程,不能当成 Unreal 的单图精准恢复按钮 |
| Three.js | 用 GLTFLoader加载网格资产,搭建可旋转、换光的网页检查器;社区也有 splat 加载与渲染实现分享 | 加载器负责读取三维数据;MeshDepthMaterial按已有几何绘制深度,不能从普通照片估计深度 |
Blender 中我会先处理相机,再判断哪些形状需要修改。对于透视照片,fSpy利用消失点估计相机参数;它明确不适合正交渲染图。遇到等轴测风格的建筑参考,应该先判断投影类型,不能照搬照片教程。
还可以借鉴可微渲染的思路:渲染候选模型,比较输入,再调整形状和外观。不过,NVIDIA 的 nvdiffrec联合优化几何、材质和光照的工作以多视图观测为条件,项目示例使用 100 张图。借鉴这类优化时,必须保留其对输入观测的要求。
用一个小比较决定下一步
面对电厂、建造厂这样的目标,我会从一个云服务候选和一个能运行的开放模型开始,每种保留三次输出。这个数量只是控制首轮成本的建议,不能用来宣称统计显著性。验收标准在生成前写好,避免挑出一张最漂亮的结果就宣布胜出。
- 固定输入。 保存同一个图像文件及哈希,记录裁切、去背景和分辨率。若测试“先生成高清参考”,单独作为一组,并记录它改动了哪些可见结构。补画出的细节不能当原图证据。
- 固定版本和条件。 记录服务日期、模型标识、模式、参数、种子(若有)、硬件或云平台。服务强制的预处理和无法获知的条件也写下来。
- 先评结构。 所有候选换成统一灰色材质,在统一参考相机下检查轮廓、比例、构件位置;另存各自最佳相机匹配结果,避免把相机误差全算到几何上。对关键构件记录数量、间距、镂空是否保留、管道是否误连。
- 再评外观与编辑。 恢复贴图,换光、转动视角,再实际修改一个部件。背面只评合理性。高分辨率贴图、PBR 标签或四边形网格,都不能代替这些操作。
- 记录完整耗时。 从准备输入到可接受资产,分别记排队、生成、失败重试、导入、修模和导出;同时保留未通过的结果与原因。
没有原始 3D 真值时,我不会计算所谓“恢复准确率”或冒充有意义的 Chamfer Distance。后者需要可比较的三维参考;植物研究的做法也是先准备真值,再对齐和测量。如果只能对照一张图,就报告可见结构检查结果和具体偏差;即使另算二维轮廓或图像指标,也只称为当前视角的图像一致性。
对建筑,我想验证的具体做法是保留生成初稿里已经像的主体,将窗格、栏杆、细管等关键构件改成可控制数量和间距的独立部件,让编程助手编写这些局部操作。若初稿连主体比例都不对,修模可能比重搭更慢;如果主要问题只剩重复构件,局部替换才有机会节省工作。
因此,下一次比较要回答的是一个具体问题:哪条流程能以较少的总耗时,保住这张图里我在意的结构?这个答案必须从同一输入的结果和修改记录里得出,不能从产品展示页代为推断。
参考资料
以下条目均于 2026-09-06 回读原文。每条正文引用先定位到本节,再指向原始来源与具体章节。带日期的本地摘录、证据类型和核验记录收在资料归档;归档保留短摘录,不含完整网页快照。
- Hi3DGen: High-fidelity 3D Geometry Generation from Images via Normal Bridging。作者论文;定位:PDF pp. 1–3:RGB 歧义与法线桥接;pp. 6–8 §4.1、4.3、4.4、Limitations:对照版本、用户研究、消融与限制。原文短语:“reconstruction-level 3D generations”。fetched 2026-09-06。
- TRELLIS.2 README。作者项目文档;定位:Features §1–3;Installation / Prerequisites;Usage / Export to GLB;License。fetched 2026-09-06。
- Unity’s AI tools in beta: Create props with the 3D Object Generator。厂商技术介绍;定位:2026-05-21;What the 3D Object Generator produces;Using the in-editor AI Assistant。fetched 2026-09-06。
- Wonder3D README(原版)。作者项目文档;定位:开篇流程;Inference / Mesh Extraction;Common questions 条目2及 focal length。fetched 2026-09-06。
- InstantMesh(arXiv v2)。作者论文摘要;定位:2024-04-14 v2,Abstract。fetched 2026-09-06。
- Unique3D(arXiv v3)。作者论文摘要;定位:2024-10-28 v3,Abstract。fetched 2026-09-06。
- KeenTools Examples。厂商制作案例目录;定位:GeoTracker / Blender。fetched 2026-09-06。
- Blender UV Project Modifier。官方手册;定位:Options / Projectors;Known Limitations;通过浏览器成功读取;页面更新时间2026-09-06。fetched 2026-09-06。
- SHARP 项目页。作者项目;定位:Abstract 首段及展示说明。fetched 2026-09-06。
- SHARP README。作者项目文档;定位:Using the CLI;Rendering trajectories (CUDA GPU only)。fetched 2026-09-06。
- DreamGaussian(arXiv v2)。作者论文摘要;定位:2024-03-29 v2,Abstract。fetched 2026-09-06。
- Meshy Image to 3D API。官方API文档;定位:Create / ai_model、model_type、should_texture、enable_pbr。fetched 2026-09-06。
- Tripo H3.1。官方模型文档;定位:顶部参数卡;Parameters;Snapshots。fetched 2026-09-06。
- Hunyuan3D 2.1 README。作者项目文档;定位:Models Zoo;Introduction。fetched 2026-09-06。
- Rodin Gen-2.5。官方API文档;定位:Input / Image-to-3D;Tier;mesh_mode。fetched 2026-09-06。
- Hitem3D 2.0: Multi-View Guided Native 3D Texture Generation。团队论文;定位:2026-04-10 v1;Abstract;§3.1–3.4。fetched 2026-09-06。
- SAM 3D Objects README。作者项目文档;定位:SAM 3D Objects 简介;Single or Multi-Object 3D Generation。fetched 2026-09-06。
- Meshy 7: Pushing the frontier of 3D alignment。厂商自建基准;定位:2026-08-12;How to Measure 3D Geometry Alignment;Building the Benchmark;Where Quality Is Still Limited;Availability。fetched 2026-09-06。
- Evaluation of one-image 3D reconstruction for plant model generation。Zihe Gao、Zane K J Hartley、Andrew P French,诺丁汉大学;独立领域研究;定位:Plant Methods 22:18,2026-01-13;Methods / Dataset characteristics、Evaluated generative methods;Tables 1–2;Results 对CD尺度的说明。fetched 2026-09-06。
- Unreal Engine FBX Static Mesh Pipeline。官方文档;定位:开篇支持列表;General Setup;Collision。fetched 2026-09-06。
- RealityScan 官网:功能、教程及样例。官方产品与教程目录;定位:开篇;Get started in RealityScan;Sample datasets。fetched 2026-09-06。
- RealityScan Project and Image Commands。官方文档;定位:Commands 表的 add、addFolder;Examples。fetched 2026-09-06。
- Three.js GLTFLoader。官方API文档;定位:开篇;Code Example;load。fetched 2026-09-06。
- Another Splat implementation for Threejs。实现作者社区分享;定位:drcmda,2023-12-04,首帖及后续代码示例。fetched 2026-09-06。
- Three.js MeshDepthMaterial。官方API文档;定位:开篇定义。fetched 2026-09-06。
- fSpy Basics。官方教程;定位:Camera matching;Vanishing points;Limitations。fetched 2026-09-06。
- Extracting Triangular 3D Models, Materials, and Lighting From Images。作者项目/CVPR 2022论文介绍;定位:Abstract;3D model reconstruction and intrinsic decomposition from images。fetched 2026-09-06。